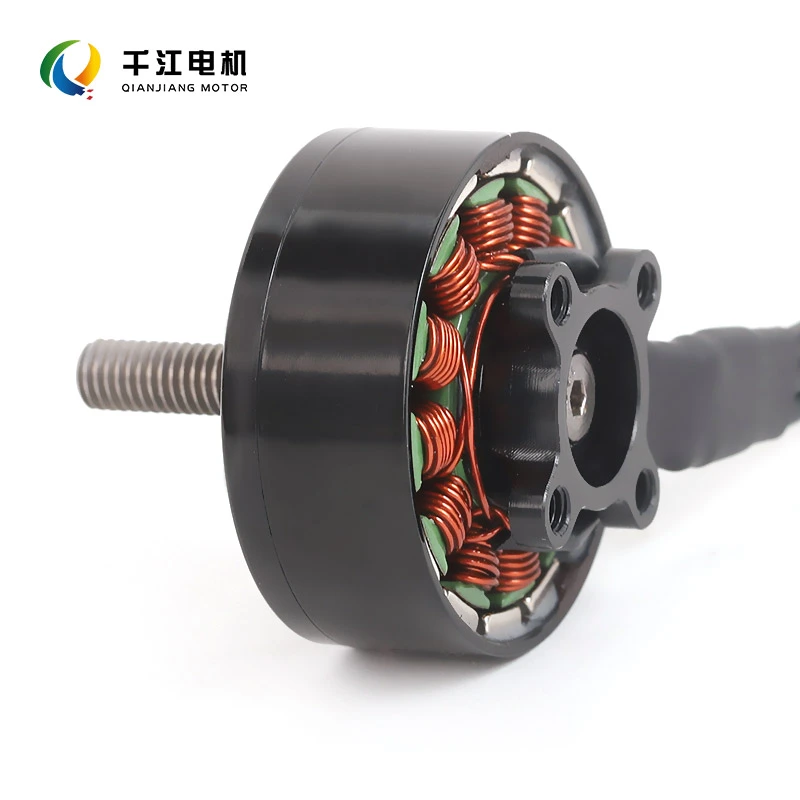
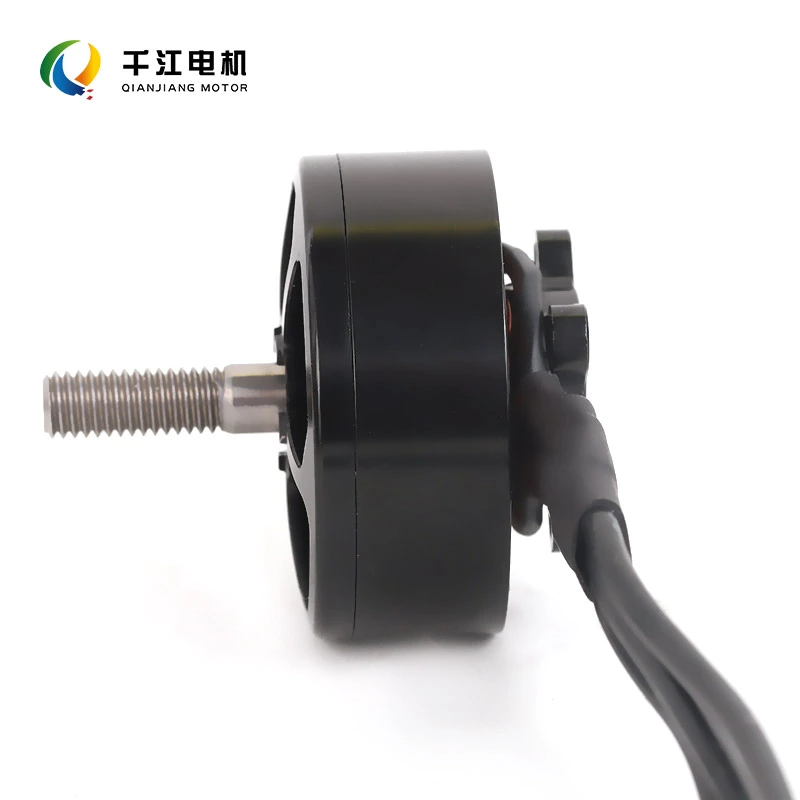
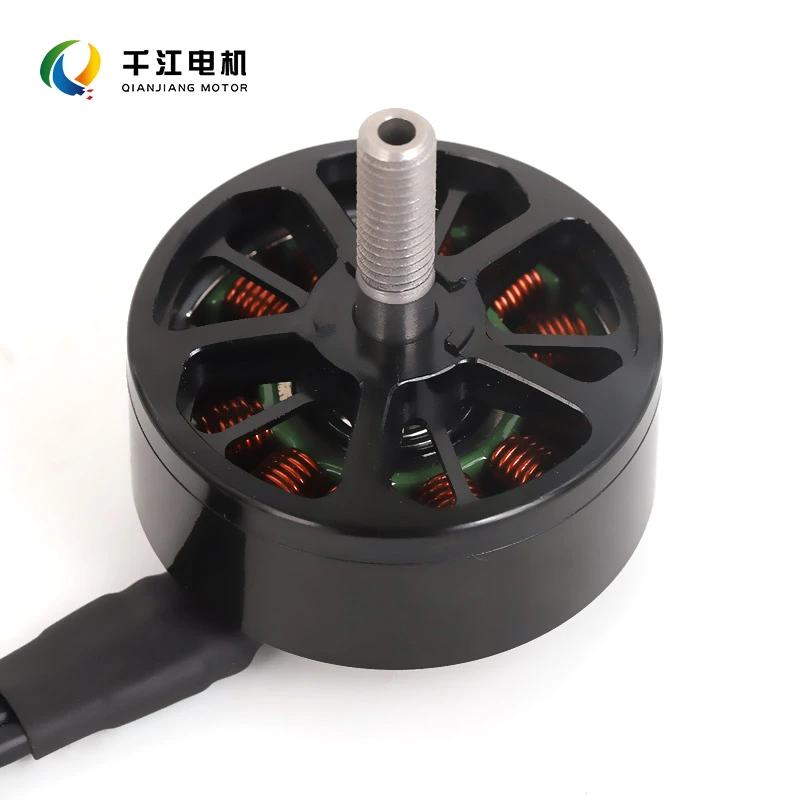
Động cơ máy bay không người lái đua
Qianjiang là nhà sản xuất động cơ chuyên nghiệp có trụ sở tại Trung Quốc. Chúng tôi cung cấp động cơ máy bay không người lái đua hiệu suất cao được thiết kế đặc biệt cho máy bay không người lái đua FPV, cân bằng cấu trúc nhẹ, RPM cao, sức nổ và khả năng tản nhiệt tuyệt vời. Chúng tôi hỗ trợ mọi thứ từ phát triển nguyên mẫu và sản xuất hàng loạt nhỏ đến sản xuất hàng loạt; xin vui lòng liên hệ với chúng tôi.
Gửi yêu cầu
Mô tả Sản phẩm
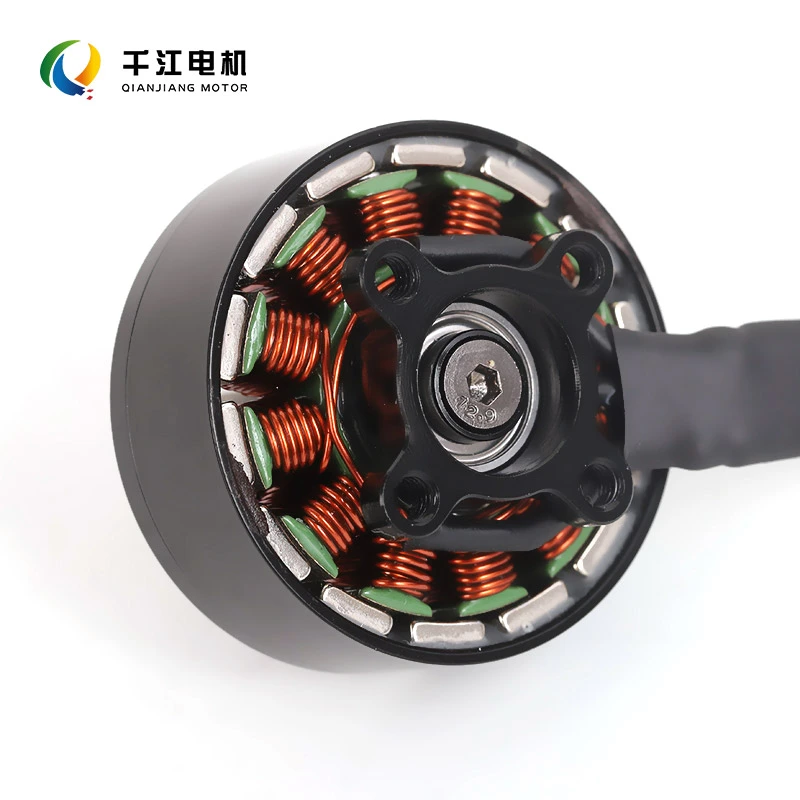
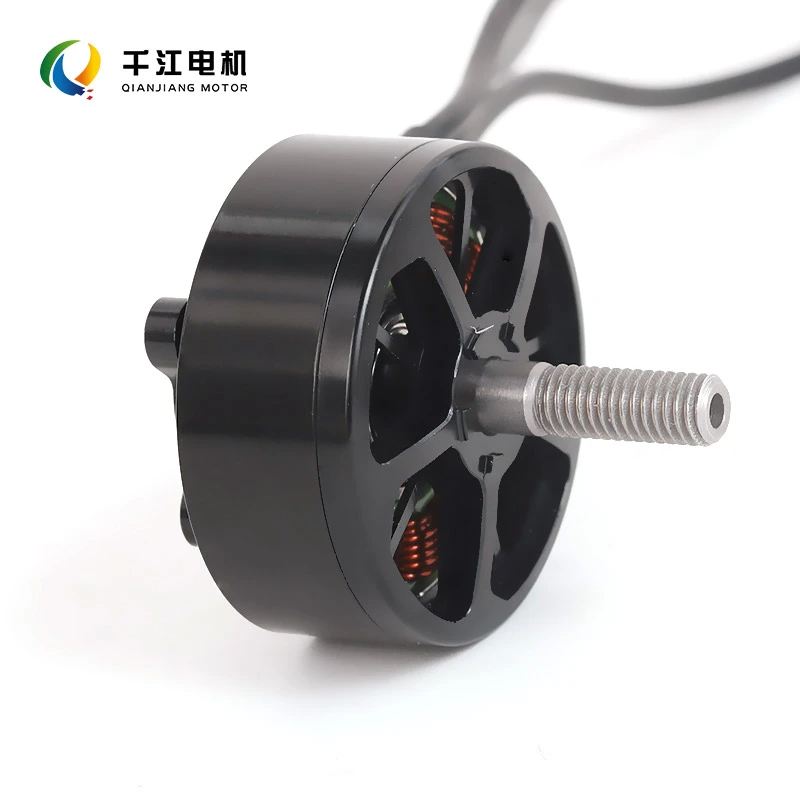
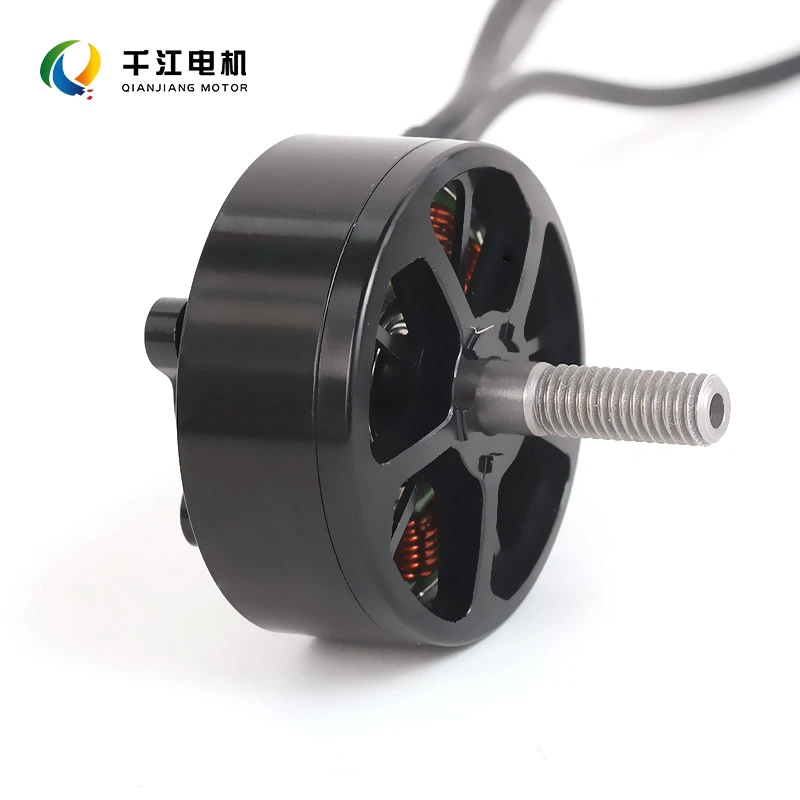
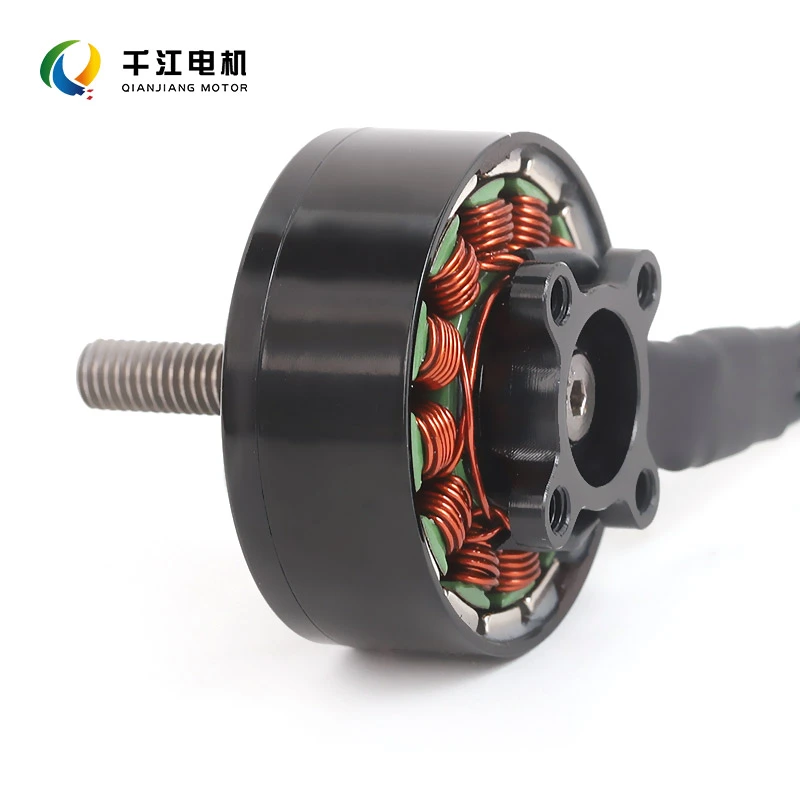
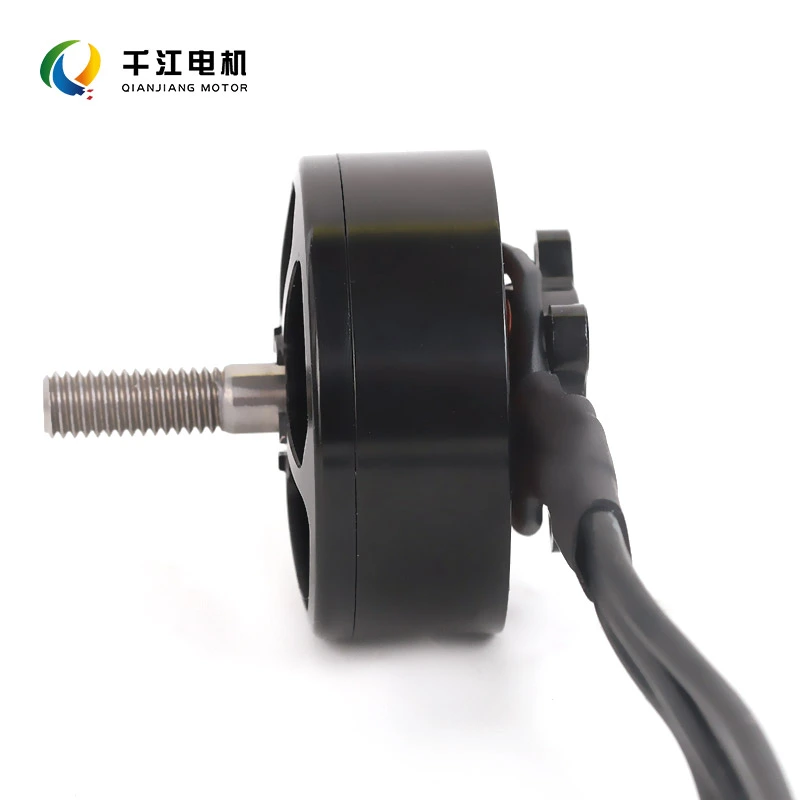
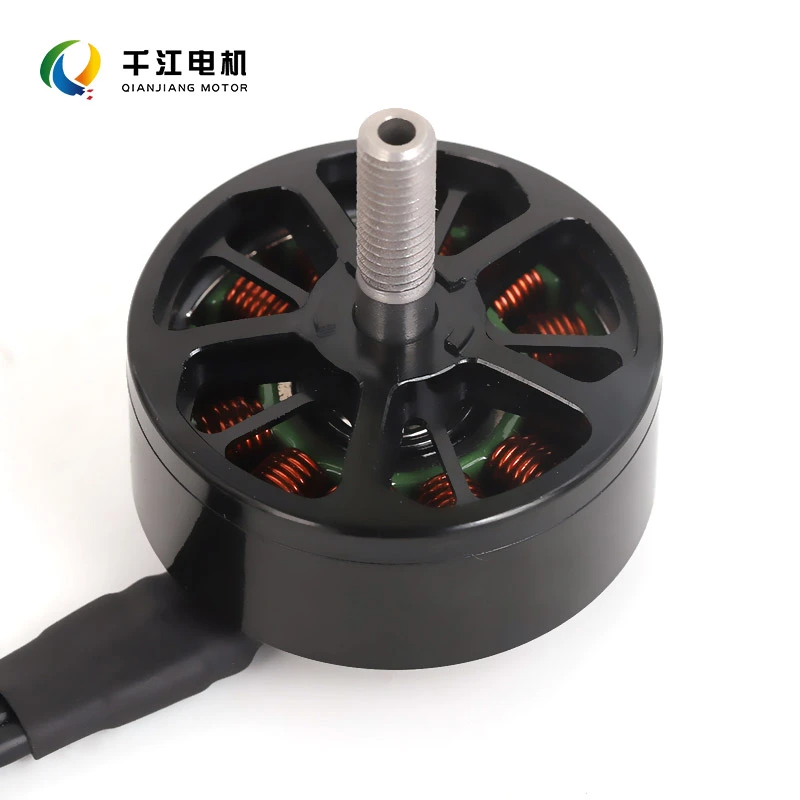
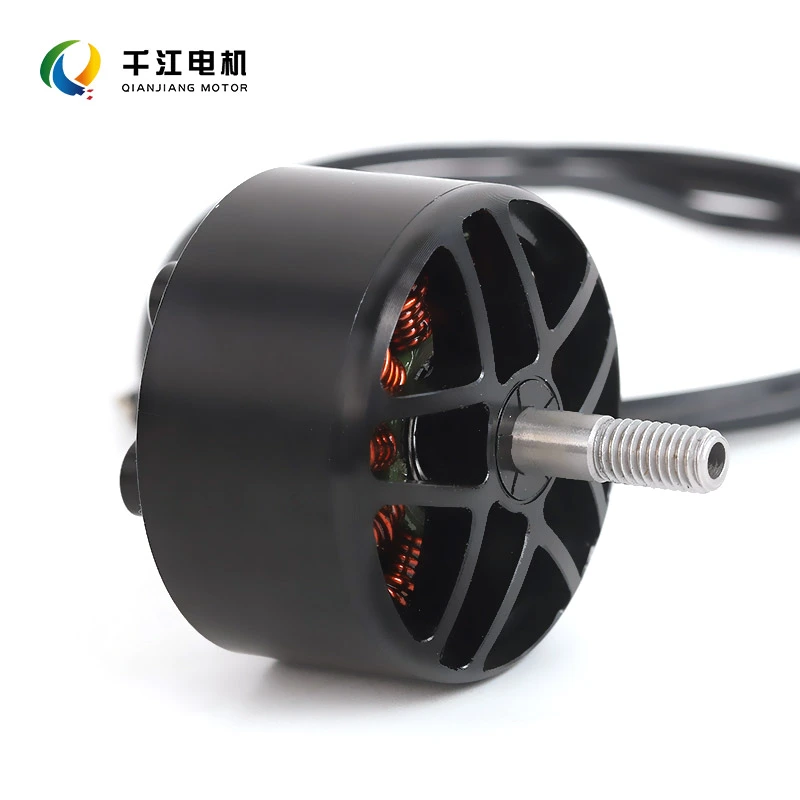
Racing Drone Motor được phát triển và sản xuất bởi Qianjiang Motor là một động cơ vượt trội không chổi than hiệu suất cao cân bằng giữa thiết kế gọn nhẹ, vòng tua máy cao, sức nổ và khả năng tản nhiệt hiệu quả.
Nó mang lại phản ứng mạnh mẽ nhanh chóng và điều khiển bướm ga chính xác, đáp ứng nhu cầu bay tự do, tốc độ cao đua xe, lặn sắc bén và thao tác bay hung hãn.
Tương thích với pin LiPo 3-6S và bộ điều khiển chuyến bay và ESC chính thống, nó hỗ trợ sản xuất hàng loạt nâng cấp tích hợp và hậu mãi, với tùy chỉnh ODM có sẵn cho xếp hạng KV, đường kính trục và dây thoát cấu hình.
Bộ sản phẩm bao gồm: 4 động cơ không chổi than dành cho xe đua, vòng đệm giảm rung bằng cao su, bộ vít lắp và một hướng dẫn sử dụng.
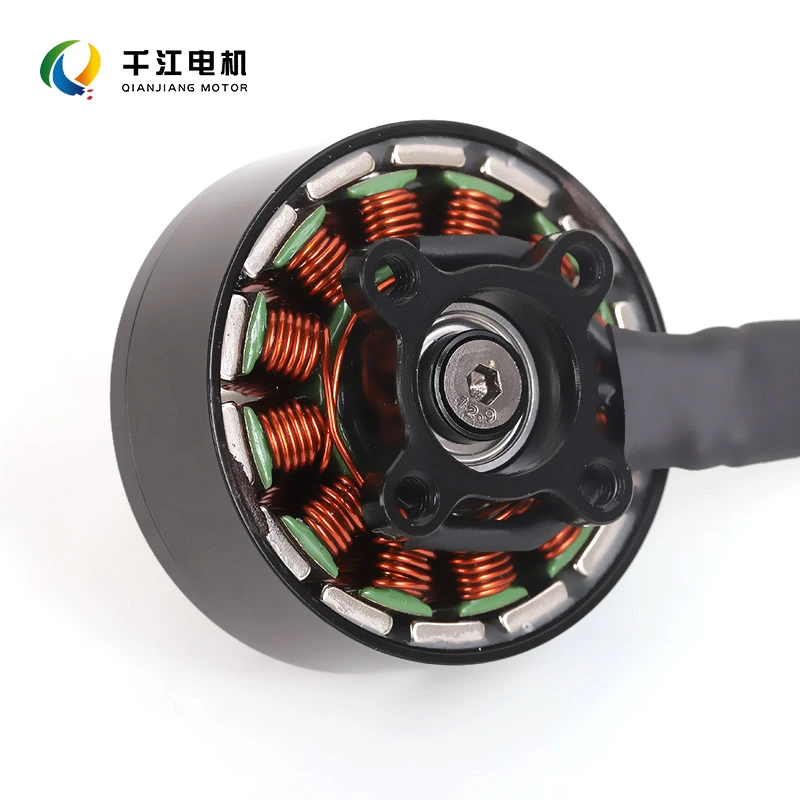
Thông số kỹ thuật
| Mục | Thông số kỹ thuật |
| Loại động cơ | Động cơ không chổi than dành cho máy bay RC |
| Kích thước Stator | 2207/2306/2407 (có thể lựa chọn) |
| Xếp hạng KV | 2400KV–4200KV (có thể lựa chọn) |
| Pin tương thích | Pin LiPo 3–6S |
| Đường kính trục | 5 mm (trục đua tiêu chuẩn) |
| Vật liệu vỏ | Hợp kim nhôm CNC |
| Vòng bi | Vòng bi cấp RC có độ chính xác cao |
| Cấu trúc làm mát | Rôto rỗng để tản nhiệt làm mát bằng không khí |
| Phương pháp thoát dây | Dây silicone dẻo |
| Cánh quạt tương thích | Cánh quạt đua 5–6 inch |
| Cân nặng | 27–34g (mỗi đơn vị) |
Ưu điểm chính
1. Công suất nổ cao
Với thiết kế mạch từ được tối ưu hóa, động cơ máy bay không người lái đua này mang lại sức mạnh tức thời, mạnh mẽ và phản ứng ga tuyến tính. Nó cho phép thực hiện các thao tác dứt khoát, sắc nét—chẳng hạn như tăng tốc nhanh, lao xuống dốc và cuộn nhào lộn—làm cho nó trở nên lý tưởng cho cả đua xe cạnh tranh và bay tự do.
2. Kết cấu nhẹ
Sử dụng vỏ hợp kim nhôm có độ bền cao được gia công CNC, động cơ giúp giảm trọng lượng tổng thể trong khi vẫn duy trì tính toàn vẹn về cấu trúc, từ đó tăng cường tính linh hoạt của chuyến bay và kéo dài thời gian bay.
3. Tản nhiệt tuyệt vời
Thiết kế cánh quạt rỗng cho phép luồng không khí tản nhiệt trực tiếp từ cuộn dây trong suốt chuyến bay. Điều này giữ việc tăng nhiệt độ được kiểm soát trong các phiên đua căng thẳng, kéo dài, giảm thiểu nguy cơ nhiệt độ cao khử từ và đảm bảo hiệu suất ổn định trong quá trình hoạt động liên tục.
4. Cấu trúc bền và chống va đập
Động cơ có đế rôto được gia cố và vòng bi có độ chính xác cao, phù hợp với sở thích. Thiết kế mạnh mẽ này cung cấp khả năng chống va đập vượt trội khi va chạm và va chạm, giảm khả năng hư hỏng trong các rủi ro chuyến bay.
5. Nhiều tùy chọn KV
Có sẵn nhiều loại xếp hạng KV để chứa pin LiPo 3S–6S và các kích cỡ cánh quạt khác nhau, đáp ứng yêu cầu điều chỉnh cụ thể cho cả đua xe và bay tự do.
6. Khả năng tương thích với các thành phần chính
Sản phẩm tương thích với ESC FPV, bộ điều khiển chuyến bay và cánh quạt chính thống trên thị trường.
Các tùy chọn bao gồm đầu nối hàn trực tiếp và độ dài dây silicon có thể tùy chỉnh; nhãn hiệu logo tùy chỉnh có sẵn cho đơn đặt hàng số lượng lớn.
Ứng dụng sản phẩm
Động cơ máy bay không người lái đua phù hợp cho:
● Máy bay không người lái đua FPV và máy bay không người lái cấp độ thi đấu
● Máy bay không người lái FPV tự do và khung đua 5 inch/6 inch
● Sửa đổi và nâng cấp bởi các xưởng mô hình RC
● Cung cấp sản xuất hàng loạt cho các nhà sản xuất máy bay không người lái
Câu hỏi thường gặp
Hỏi: Làm cách nào để chọn xếp hạng KV phù hợp?
Trả lời: KV đại diện cho RPM không tải của động cơ trên mỗi volt điện áp đầu vào. KV cao phù hợp với cánh quạt nhỏ hơn và đua xe tốc độ cao; KV thấp phù hợp với cánh quạt lớn hơn và cung cấp mô-men xoắn cao hơn.
Ghép nối pin 6S với động cơ KV thấp đến trung bình và pin 4S với động cơ KV cao. Tránh sử dụng cánh quạt vượt quá thông số kỹ thuật vì điều này có thể làm cháy động cơ.
Hỏi: Động cơ nóng lên có bình thường không?
Trả lời: Động cơ cảm thấy ấm sau những chuyến bay đua gay cấn là điều bình thường; có thể chấp nhận được nếu bạn có thể chạm vào nó 2–3 giây ngay sau khi hạ cánh.
Nếu động cơ quá nóng khi chạm vào hoặc phát ra mùi cháy, có thể cánh quạt quá lớn hoặc dòng ESC bị giới hạn được đặt quá cao; bạn nên giảm ngay công suất hoặc chuyển sang cánh quạt nhỏ hơn.
Hỏi: Tôi nên kiểm tra điều gì trên động cơ sau khi va chạm?
A: ① Xoay rôto để cảm nhận xem có vết dính hoặc cọ xát nào ở stato không.
② Kiểm tra xem trục có bị cong không.
③ Lắng nghe xem có tiếng ồn bất thường nào từ vòng bi không.
④ Kiểm tra cuộn dây động cơ xem có hư hỏng cách điện không.
Nếu phát hiện stato bị cọ xát hoặc trục bị cong thì nên thay động cơ ngay lập tức; tiếp tục bay với những vấn đề này có thể dễ dàng làm hỏng ESC.
Hỏi: Tôi có thể kết hợp các động cơ có xếp hạng KV khác nhau không?
A: Nó không được khuyến khích. Tất cả bốn động cơ trên một chiếc quadcopter phải có cùng mức định mức KV. Nguyên nhân xếp hạng KV không khớp mất cân bằng điện năng, dẫn đến chuyến bay mất ổn định, mất khả năng kiểm soát thái độ và nguy cơ rơi máy bay cao.
Gửi yêu cầu
Xin vui lòng gửi yêu cầu của bạn trong mẫu dưới đây. Chúng tôi sẽ trả lời bạn trong 24 giờ.
Những sảm phẩm tương tự
X
Chúng tôi sử dụng cookie để cung cấp cho bạn trải nghiệm duyệt web tốt hơn, phân tích lưu lượng truy cập trang web và cá nhân hóa nội dung. Bằng cách sử dụng trang web này, bạn đồng ý với việc chúng tôi sử dụng cookie.
Chính sách bảo mật